로봇 데이터 수집부터 학습, 배포까지 하나의 워크플로우로. 소개 영상 공개 🎬 🎬 로봇 데이터는 쌓이는데, 왜 Physical AI는 현장에 못 갈까요
휴머노이드 연구실을 가보면 데이터가 부족한 곳은 드물어요. 텔레오퍼레이션으로 하루 종일 시연을 쌓고 카메라와 관절 로그가 서버에 차곡차곡 쌓이죠.📦 문제는 그다음이에요. 수집은 이 툴, 학습은 터미널, 배포는 로봇 제조사별 환경에서 따로 돌리다 보니 어제 학습한 모델이 어떤 데이터에서 나왔는지 추적하려면 폴더를 뒤져야 하고요.🔍 연구원 한 명이 빠지면 파이프라인도 같이 멈추는 경우가 많아요. 빅웨이브로보틱스가 Hyper Foundry를 만든 이유가 여기 있어요. 수집부터 배포까지 끊어진 과정을 하나의 워크플로우로 잇는 Physical AI 개발 플랫폼인데요. 어떤 모습인지 영상으로 먼저 보여드릴게요.👇
🔗 수집, 학습, 배포, 관리가 한 화면에서 이어져요
Hyper Foundry는 네 개의 모듈로 구성돼 있어요. Data Studio에서는 카메라 영상과 로봇 관절 데이터, 액션 값을 한 번의 작업에서 함께 수집하고 에피소드 단위로 정리해요.🎥 Model Studio는 모아둔 데이터셋을 골라 모방학습 같은 학습 과정을 터미널이 아닌 UI 워크플로우로 돌리는 환경이고요. 학습된 모델은 Mission Studio에서 실제 로봇과 실행 환경에 연결해 배포하고 결과를 확인할 수 있어요.🤖
이 모든 과정에서 생긴 원본 데이터, 데이터셋, 모델, 배포 이력은 Data Library에 자산으로 남아서 나중에 검색하고 이력을 따라가고 다른 연구에 다시 쓸 수 있어요. 영상 마지막 장면처럼 연구실에서 학습한 로봇이 같은 흐름 안에서 현장으로 나가는 구조예요. 그리고 이 전부가 고객사 인프라 안, 온프레미스에서 돌아가요.🔒 로봇 데이터가 외부로 나갈 일이 없다는 뜻이에요.
🚀 우리 연구실에 맞는 Physical AI 개발 환경, 지금 설계해 보세요
Hyper Foundry는 휴머노이드 연구개발 기준으로 도입 구성을 안내하고 있어요. 데이터 수집부터 시작하는 구성, 이미 보유한 로봇에 학습과 배포 환경을 붙이는 구성, 수집부터 관리까지 한 번에 갖추는 통합 구성처럼 연구 단계에 따라 출발점을 다르게 잡을 수 있고요. 필요한 로봇과 GPU 인프라가 함께 고민된다면 마로솔의 휴머노이드 라인업과 묶어서 제안받으실 수도 있어요.🤝 지금 갖고 계신 로봇과 데이터 상황을 알려주시면 어디서부터 시작하는 게 맞는지 같이 정리해 드릴게요. 아래 버튼을 눌러 문의 남겨주세요!👇 |
| |
|
|
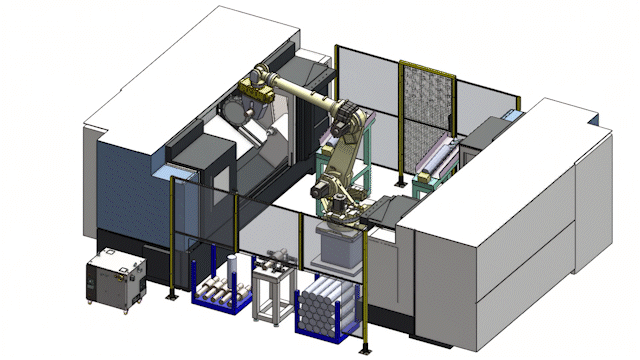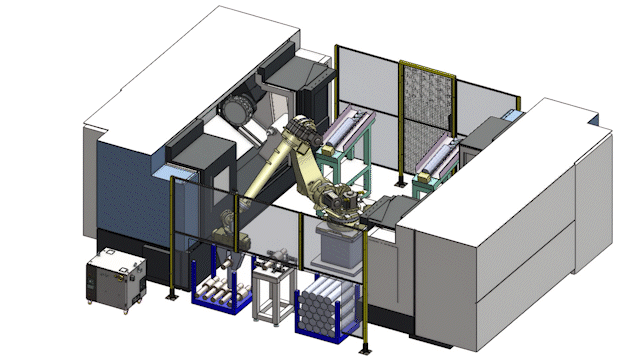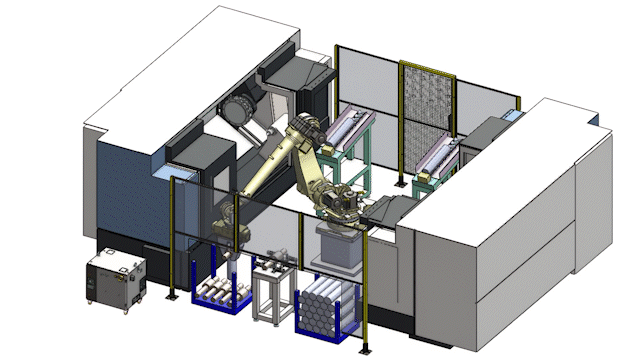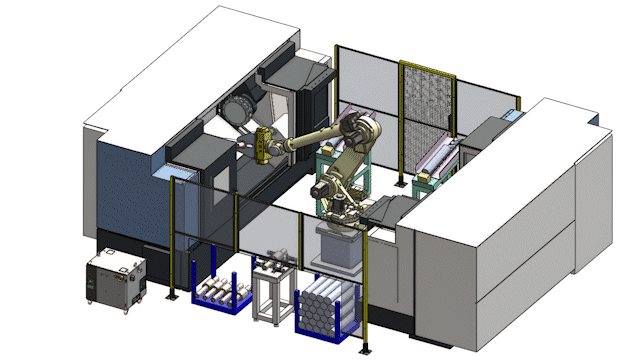
최대 70kg짜리 주철 연속주조품을 CNC에 넣고 빼는 일은 사람이 호이스트로 매달아 옮기는 경우가 아직 많아요. 무겁다 보니 한 번 정렬하는 데 시간이 걸리고 가공기는 그동안 멈춰 있거든요. 작업자 허리와 어깨에 부담이 쌓이는 건 말할 것도 없고요. 이 현장은 가반하중 220kg급 현대로보틱스 산업용 로봇에 SCHUNK 2Head 그리퍼를 달아 CNC 1·2호기 로딩과 언로딩을 전부 로봇에게 맡겼어요. 가공이 끝난 제품은 로봇이 바로 접촉식 치수 측정기에 올려 전수검사하고 치수가 흔들리면 SOLlink가 설비를 자동으로 멈춥니다.
✅ 시간당 생산량 1.67개 → 3.34개 : 호이스트 대기 없이 로봇이 연속 투입해요
✅ 불량률 2.22% → 1.17% : 공구 마모로 치수가 변하면 바로 잡아내요
✅ 야간 무인 가동 : 사람이 붙어 있지 않아도 설비가 돌아가요
무거운 소재 때문에 자동화를 미뤄둔 CNC 공정이 있다면 실제 구성과 도면부터 확인해보세요.👇
|
| |
|
|
모방학습 실험하려고 로봇팔 알아보다 보면 다들 비슷한 데서 막혀요.
리더-팔로워 한 쌍이면 되는 건지, 나중에 양팔 실험할 걸 생각해서 처음부터 양팔 키트로 가야 하는지, 교수님 품의에는 뭐라고 써야 하는지.😨
스탠퍼드 ALOHA 공식 키트 제조사 트로센 로보틱스의 연구용 로봇팔 3종을 그 질문에 맞춰 정리했어요. 단일암 WidowX AI, 양팔 고정형 Stationary AI, 바퀴 달린 Mobile AI. 암 사양은 셋이 같아서 결국 고를 건 구성 하나예요.
논문 실험용 첫 장비, 연구실 공용 양팔 플랫폼, 여러 현장을 도는 데이터 수집 세 가지 상황으로 나눠 봤어요. 단일암 두 대를 사서 양팔로 쓰면 안 되는 이유도 글 안에 있어요.👇 |
| |
|
|
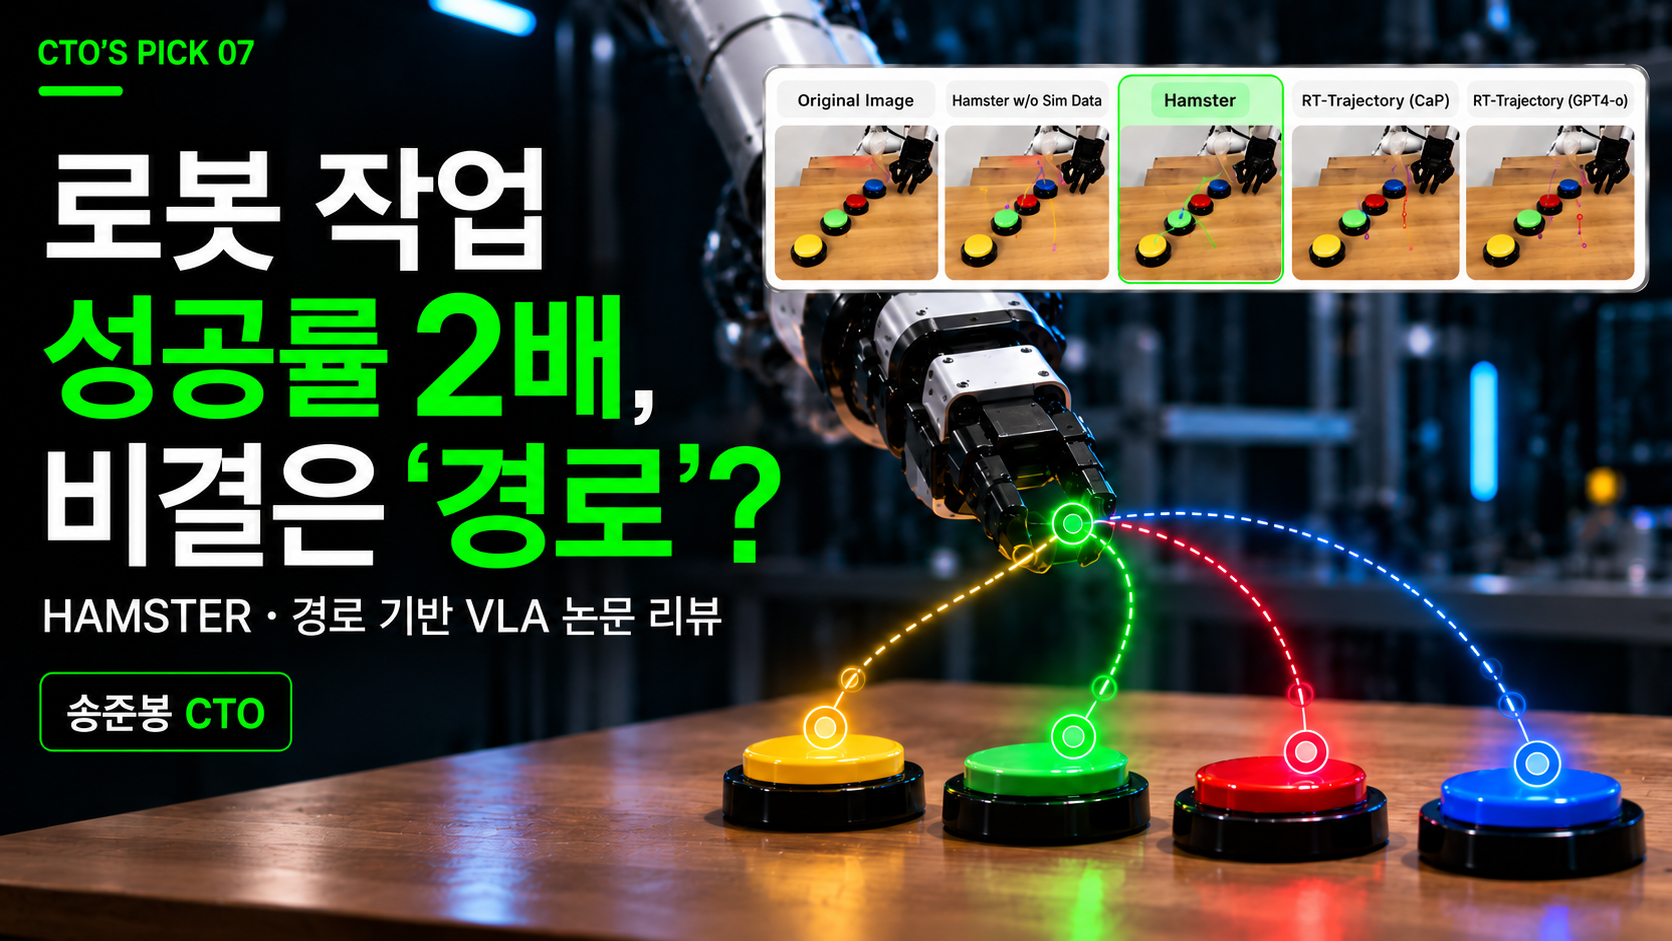
로봇에게 "노란색 버튼을 눌러줘"라고 지시하면, AI는 버튼의 위치를 찾고 로봇 팔이 움직일 경로부터 관절 제어까지 계산해야 합니다. 그런데 이 모든 과정을 하나의 AI 모델이 처리할 필요가 있을까요?
HAMSTER는 여기서 발상을 바꿨습니다. VLM은 로봇이 움직일 '경로'를 그리고, 실제 정밀한 움직임은 별도의 3D 제어 모델에 맡긴 거죠. 실제 로봇의 7가지 일반화 조건을 평가한 실험에서 HAMSTER는 평균 성공률 72.6%를 기록했습니다. 기존 OpenVLA의 36.1%와 비교하면 약 2배에 달하는 결과인데요. 송준봉 CTO가 그 비결을 분석했습니다.👇 |
| |
|
|
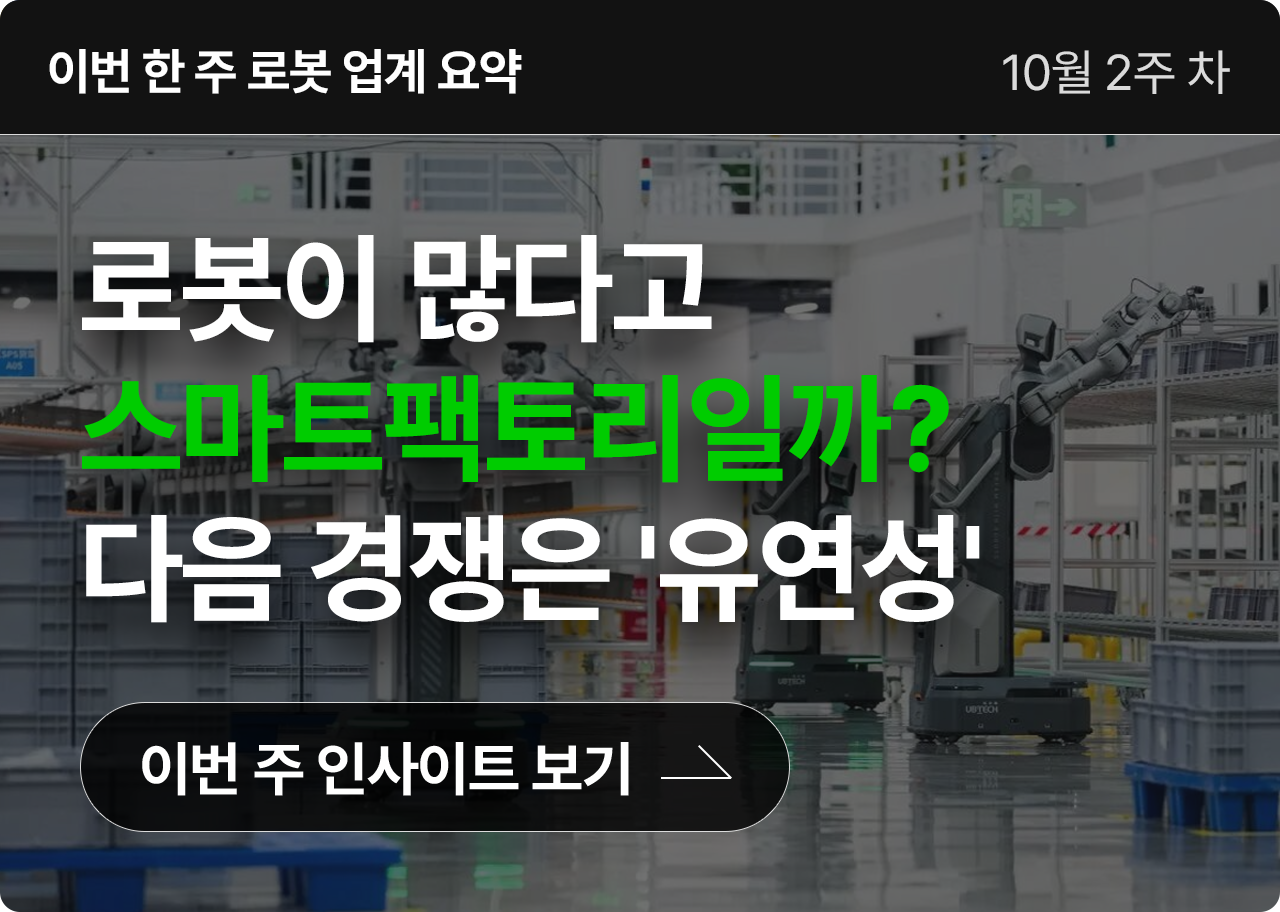
이번 주 핵심은 자동차 공장의 경쟁 기준이 '로봇이 몇 대냐'에서 '제품이 바뀌어도 로봇이 얼마나 빨리 따라오느냐'로 옮겨가고 있다는 거예요.
현대차 푸네 공장은 로봇 204대로 용접을 100% 자동화하면서도 다음 차종까지 섞어 만들 수 있게 라인을 짰어요. Industrial Next는 제품이 바뀔 때마다 몇 주씩 걸리던 로봇 재프로그래밍을 AI 학습으로 몇 분까지 줄이려 하고, UBTECH는 고정된 자리를 벗어나 공장을 돌아다니는 휴머노이드를 시험하고 있고요. 로봇 대수는 이제 출발선이에요. 진짜 경쟁은 그 로봇이 다음 제품도 소화하느냐에서 갈립니다. 👇
|
| |
|
|
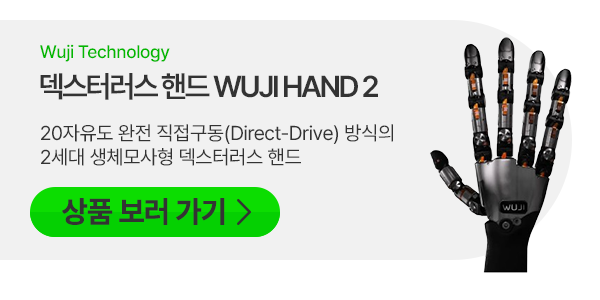
| 사람 손처럼 섬세한 조작을 연구하거나 손동작 데이터를 모으려는 연구실을 위한 20자유도 덱스터러스 핸드예요. ROS2와 MuJoCo·Isaac Sim을 공식 지원해서 받자마자 바로 연구에 투입할 수 있어요.
✅ 20개 관절을 직접구동해 손끝 힘을 왜곡 없이 제어해요
✅ 손끝 촉각 센서로 접촉 힘과 방향까지 읽어요
✅ Wuji Glove를 끼면 사람 손동작을 그대로 따라 하며 데이터를 모아요
연구 목적에 맞는 구성과 견적은 상품 페이지에서 바로 문의할 수 있어요👆 |
|
|
|
| VLA 파인튜닝용 양팔 데이터셋을 연구실에서 계속 쌓아야 하는 팀을 위한 올인원 워크스테이션이에요. 팔 4대와 카메라 4대가 한 프레임에 고정돼 있어서 세션이 바뀌어도 데이터가 흔들리지 않아요.
✅ 리더-팔로워 2쌍(4암) 구성으로 양팔 협조 조작 데이터를 바로 수집해요
✅ RealSense D405 카메라 4대와 10인치 터치스크린, 고성능 데스크톱이 포함돼요
✅ π0·π0.5 학습용 OpenPI 설정과 LeRobot 파이프라인을 문서로 제공해요
작업대는 별도 준비가 필요하고 컴퓨트 옵션에 따라 가격이 달라지니 자세한 구성은 상품 페이지에서 확인해보세요👆 |
|
|
|
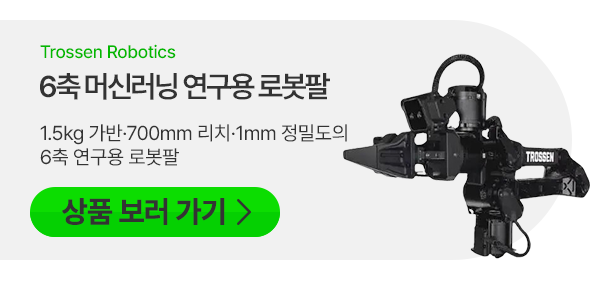
| 모방학습 논문 실험을 시작하는 연구실이 가장 먼저 찾는 ALOHA 계보의 6축 연구용 로봇팔이에요. 리더 암을 손으로 움직이면 팔로워 암이 그대로 따라 움직여서 사람 시연이 바로 학습 데이터가 돼요.
✅ 가반하중 1.5kg, 리치 700mm, 반복정밀도 1mm로 탁상 조작 실험을 커버해요
✅ Follower 구성에는 RealSense D405 뎁스 카메라가 손목에 기본 장착돼요
✅ ROS2와 LeRobot 플러그인을 제조사가 직접 지원해 세팅이 빨라요
Base·Leader·Follower 구성에 따라 가격이 달라지니 우리 실험에 맞는 조합은 상품 페이지에서 확인해보세요👆 |
|
|
|
👇 마로솔 스토어에서 새롭게 입점된 제품, 지금 바로 확인해보세요! 👇 |
| |
|
|
이메일 스팸 필터 기능으로 모솔레터가 스팸 메일함에 빠지는 경우가 있으니, 메일 주소록에서 모솔레터(hello@bigwaverobotics.com)를 추가해주세요 :) |
|
|
|
빅웨이브로보틱스 주식회사 ┃고객센터 : 080-858-5050 | hello@bigwaverobotics.com
주소 : 서울 강남구 역삼로 542 4층 신사 S&G빌딩
Copyright © 빅웨이브로보틱스 주식회사 All rights reserved.
|
|
|
|
|