계측기 노이즈 플로어 장벽을 넘어 정밀한 주파수 도메인 분석을 확보하는 최적의 설정 방법을 소개합니다.
WaveInSense 메인
✍🏻 오늘의 백서
Phase Noise Measurement Principles & Best Practices

안녕하세요, 웨이브인센스입니다.


현대 고성능 RF 및 혼성 신호 시스템 설계에서

위상잡음(Phase Noise)은

시스템 성능을 직접 제한하는 핵심 지표이지만,

캐리어 대비 극도로 낮은 미세 신호로 존재하기 때문에

정밀하게 측정하기가 매우 까다롭습니다.


이번 뉴스레터에서는

계측기 내부의 노이즈 플로어 기여분을 최소화하고

실제 신호원의 고유 특성을 정확하게 검증할 수 있는

핵심 측정 아키텍처 원리와 실무 적용 방법를 소개합니다.

👉 이번 백서의 Point 👈
① 위상잡음 측정 아키텍처와 상호상관(Cross-Correlation) 방식
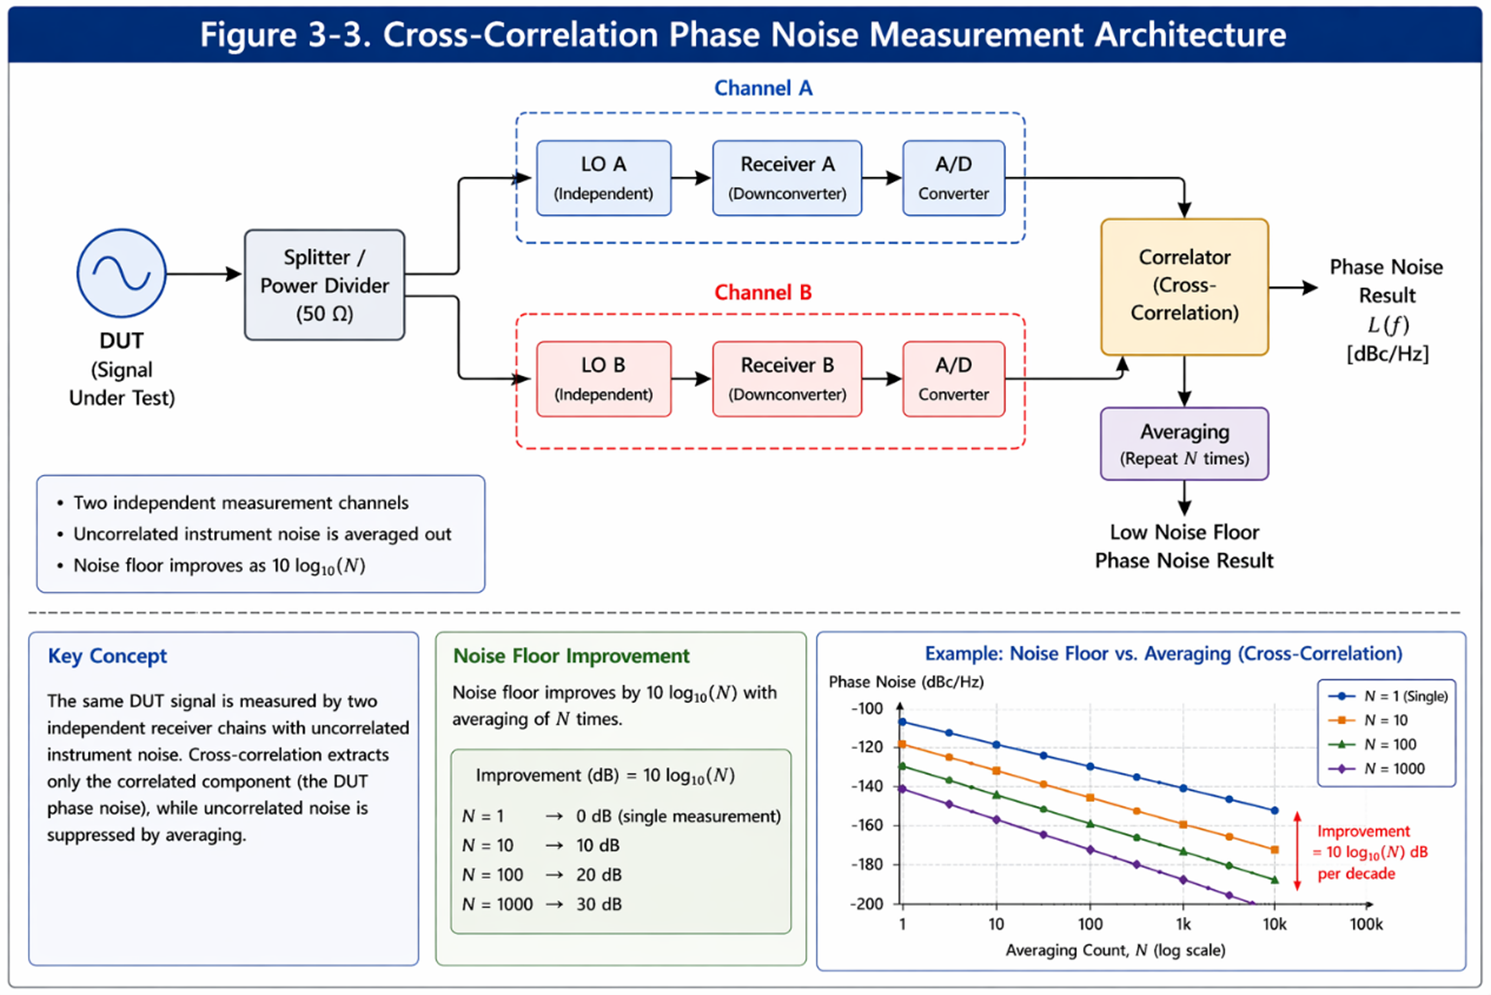
상호상관 방식을 이용한 위상 잡음 측정 구조
위상잡음 측정은 Direct Spectrum, Phase Detector, Cross-Correlation 방식으로 구분됩니다.
특히 상호상관(Cross-Correlation) 방식은 두 독립 수신 경로의 상관 성분만을 추출해
계측기 내부의 비상관 잡음을 통계적으로 제거합니다.
이 방식은 캐리어 근접 영역부터 원거리 오프셋 영역까지 넓은 범위에서 높은 정확도를 보장합니다.
② IFBW 및 Averaging 설정과 측정 시간의 절충 관계(Trade-off)
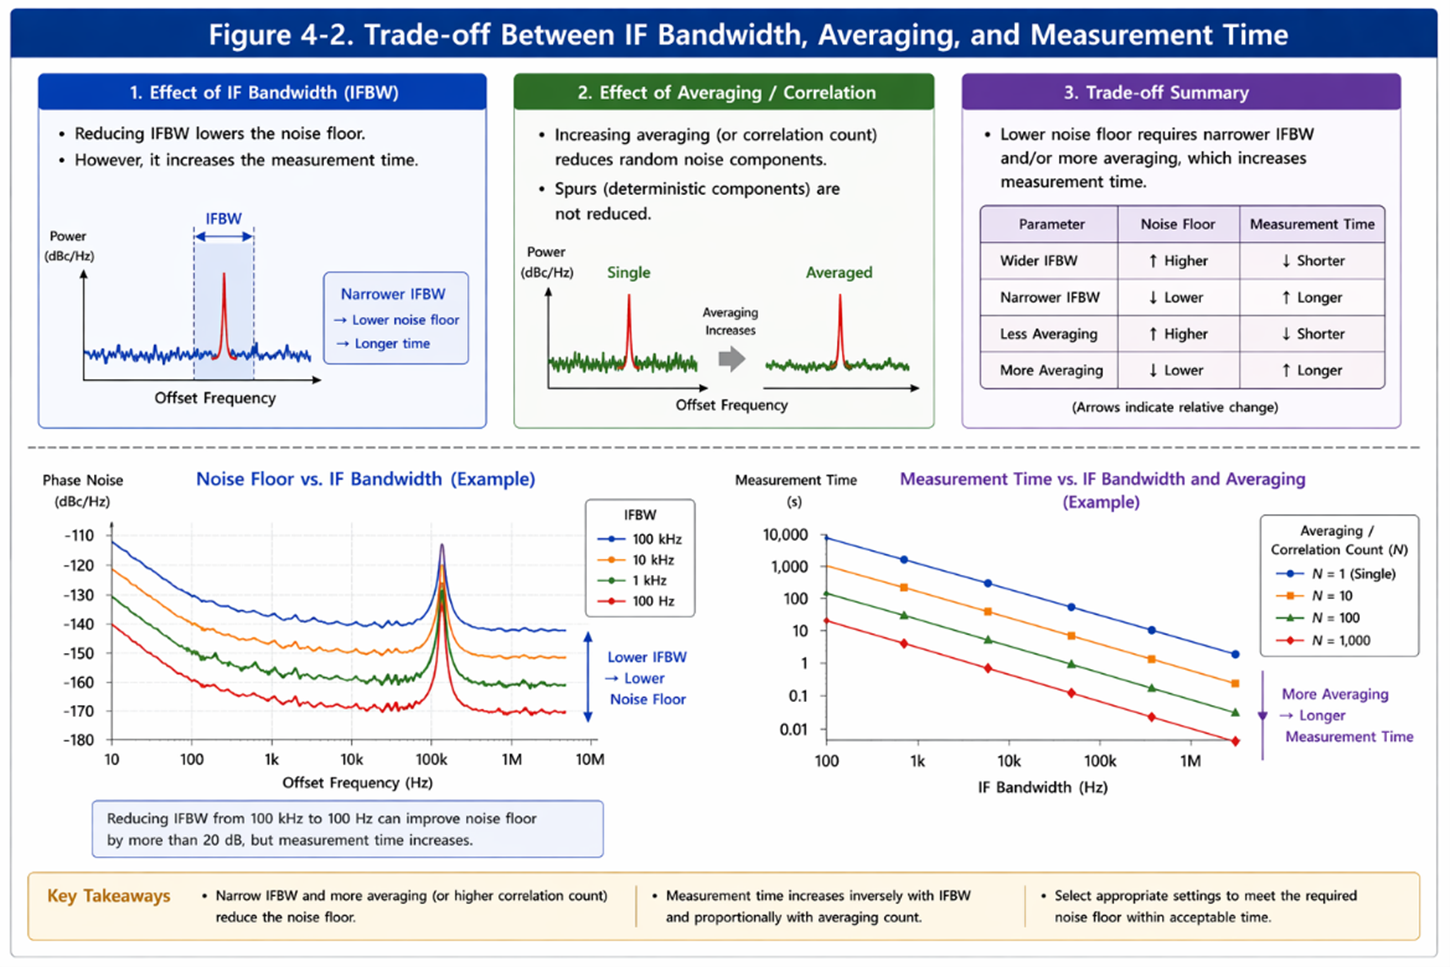
IF 대역폭과 평균화 사이의 절충 관계
IF Bandwidth(IFBW) 감소와 Averaging/Correlation 횟수 증가는
측정 정확도와 소요 시간 사이의 핵심적인 Trade-off 요소입니다.
IFBW를 줄이면 잡음 플로어가 낮아지고,
평균화 횟수(N)를 늘릴수록 비상관 내부 잡음이 감소합니다.
다만 과도한 설정은 측정 시간을 증가시키므로 목적에 맞는 균형잡힌 설정이 필수적입니다.
③ Random Phase Noise와 Discrete Spurs의 물리적 구분
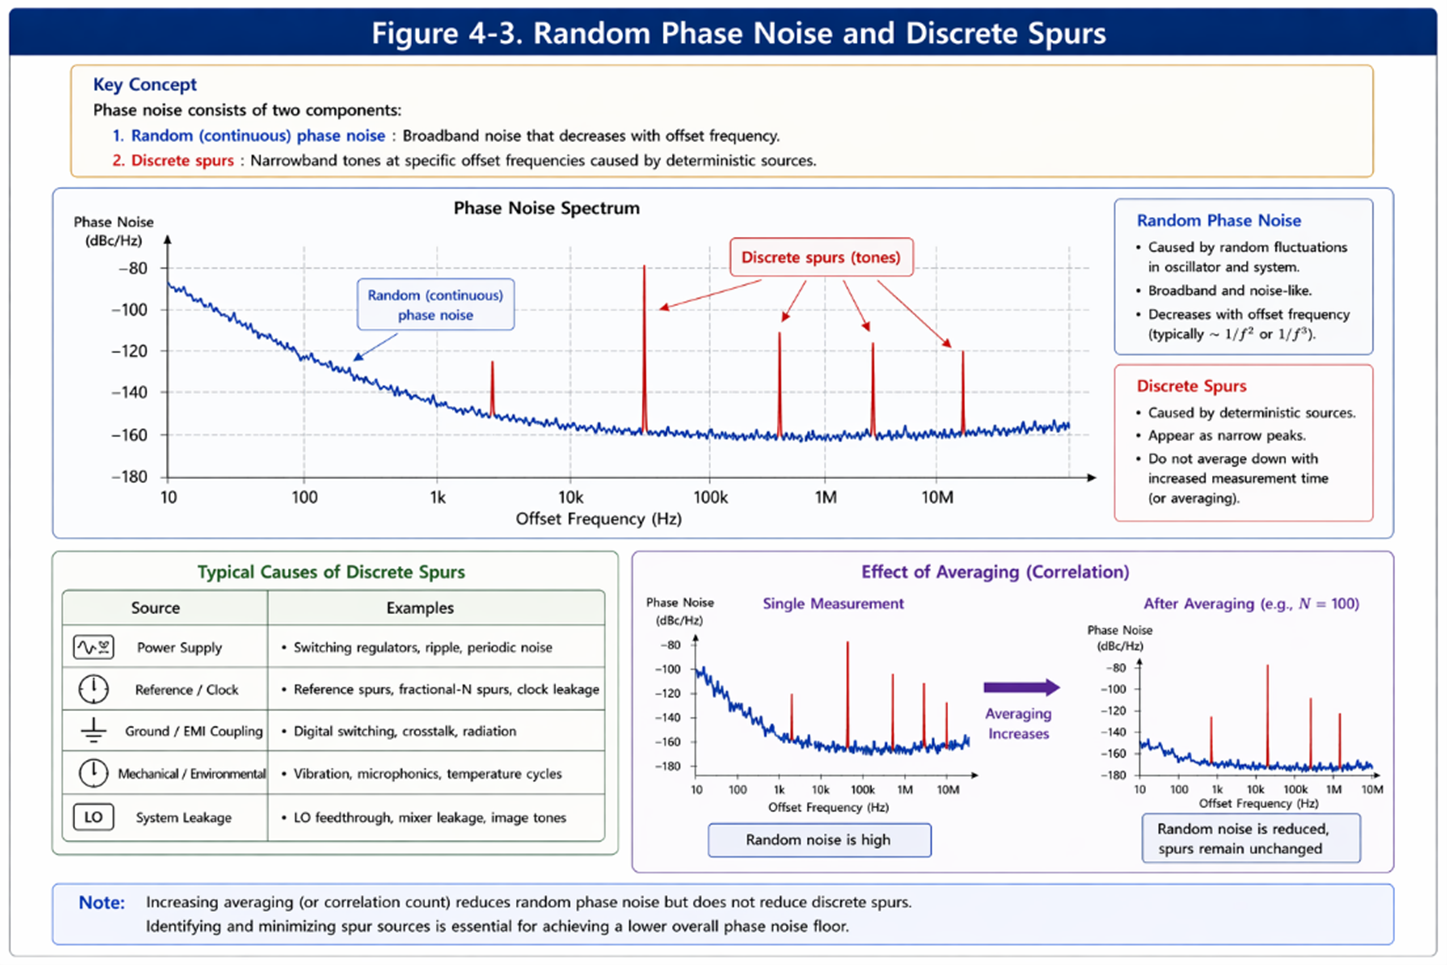
랜덤 위상 잡음과 이산 스퍼 비교
위상잡음은 열/플리커 잡음에 기인하는 Random Phase Noise와
전원/디지털 제어 간섭 등으로 나타나는 Discrete Spur로 구성됩니다.
결정론적 성분인 Spurs는 평균화(Averaging) 처리를 하더라도 감소하지 않는 특성을 지닙니다.
따라서 측정 시에는 Spurs의 위치와 크기를 Random Noise와 엄격히 구분하여
별도로 분석해야 합니다.
📚 웨이브인센스 기술 콘텐츠 안내
웨이브인센스 기술 콘텐츠 바로가기

웨이브인센스는 매주 1회,

최신 기술 트렌드를 반영한 기술 문서를 발행하고 있습니다.

어플리케이션 노트, 백서 등의 다양한 기술 콘텐츠는

하단의 링크에서 확인하실 수 있습니다.

📢 WaveInSense & RIGOL / Rohde&Schwarz 프로모션
WAVEINSENSE Q3 프로모션 (리골, 로데슈바르즈)

도입을 고려 중인 장비가 있으시다면

웨이브인센스의 Q3 프로모션을

지금 바로 확인해보세요.


* 하단의 링크를 클릭하시면 공지사항 게시판으로 이동하며, 해당 페이지 상단의 버튼을

누르시면 브랜드별 프로모션 내용을 확인하실 수 있습니다.
㈜웨이브인센스
wins@waveinsense.com
경기도 수원시 영통구 신원로 88 디지털엠파이어2 103동 1110호
☏ 070-8211-2513

수신거부 Unsubscribe